martes, 17 de mayo de 2016

Movimiento circular

Movimiento circular

Movimiento circular.
En cinemática, el movimiento circular (también llamado movimiento circunferencial) es el que se basa en un eje de giro y radio constante, por lo cual la trayectoria es una circunferencia. Si además, la velocidad de giro es constante (giro ondulatorio), se produce el movimiento circular uniforme, que es un caso particular de movimiento circular, con radio y centro fijos y velocidad angular constante.

Conceptos[editar]

En el movimiento circular hay que tener en cuenta algunos conceptos básicos para la descripción cinemática y dinámica del mismo:
  • Eje de giro: es la línea recta alrededor de la cual se realiza la rotación, este eje puede permanecer fijo o variar con el tiempo pero para cada instante concreto es el eje de la rotación (considerando en este caso una variación infinitesimal o diferencial de tiempo). El eje de giro define un punto llamado centro de giro de la trayectoria descrita (O).
  • Arco: partiendo de un centro fijo o eje de giro fijo, es el espacio recorrido en la trayectoria circular o arco de radio unitario con el que se mide el desplazamiento angular. Su unidad es el radián (espacio recorrido dividido entre el radio de la trayectoria seguida, división de longitud entre longitud, adimensional por tanto).
  • Velocidad angular: es la variación del desplazamiento angular por unidad de tiempo (omega minúscula, \omega).
  • Aceleración angular: es la variación de la velocidad angular por unidad de tiempo (alfa minúscula, \alpha).
En dinámica de los movimientos curvilíneos, circulares y/o giratorios se tienen en cuenta además las siguientes magnitudes:
  • Momento angular (L): es la magnitud que en el movimiento rectilíneo equivale al momento lineal o cantidad de movimiento pero aplicada al movimiento curvilíneo, circular y/o giratorio (producto vectorial de la cantidad de movimiento por el vector posición, desde el centro de giro al punto donde se encuentra la masa puntual).
  • Momento de inercia (I): es una cualidad de los cuerpos que depende de su forma y de la distribución de su masa y que resulta de multiplicar una porción concreta de la masa por la distancia que la separa al eje de giro.
  • Momento de fuerza (M): o par motor es la fuerza aplicada por la distancia al eje de giro (es el equivalente a la fuerza agente del movimiento que cambia el estado de un movimiento rectilíneo).

Paralelismo entre el movimiento rectilíneo y el movimiento circular[editar]

Movimiento
LinealAngular
PosiciónArco
VelocidadVelocidad angular
AceleraciónAceleración angular
MasaMomento de inercia
FuerzaMomento de fuerza
Momento linealMomento angular
Moviment circular.jpg
A pesar de las diferencias evidentes en su trayectoria, hay ciertas similitudes entre el movimiento rectilíneo y el circular que deben mencionarse y que resaltan las similitudes y equivalencias de conceptos y un paralelismo en las magnitudes utilizadas para describirlos. Dado un eje de giro y la posición de una partícula puntual en movimiento circular o giratorio, para una variación de tiempo Δt o un instante dt, dado, se tiene:

Arco descrito o desplazamiento angular[editar]

Arco angular o desplazamiento angular es el arco de la circunferencia recorrido por la masa puntual en su trayectoria circular, medido en radianes y representado con la letras griegas \varphi\, (phi) o \theta\, (theta). Este arco es el desplazamiento efectuado en el movimiento circular y se obtiene mediante la posición angular (\varphi_p ó \theta_p) en la que se encuentra en un momento determinado el móvil y al que se le asocia un ángulo determinado en radianes. Así el arco angular odesplazamiento angular se determinará por la variación de la posición angular entre dos momentos final e inicial concretos (dos posiciones distintas):
\Delta\varphi = \varphi_f - \varphi_o \qquad \mbox{ó} \qquad \Delta\theta = \theta_f - \theta_o
Siendo \Delta\varphi ó \Delta\theta el arco angular o desplazamiento angular dado en radianes.

Si se le llama e, al espacio recorrido a lo largo de la trayectoria curvilínea de la circunferencia de radio R, se tiene que es el producto del radio de la trayectoria circular por la variación de la posición angular (desplazamiento angular):

   e = R\Delta\varphi = R(\varphi_f - \varphi_o) \qquad \mbox{ó} \qquad s = R\Delta\theta = R(\theta_f - \theta_o)
En ocasiones se denomina s, al espacio recorrido (del inglés "space"). Nótese que al multiplicar el radio por el ánguloen radianes, al ser estos últimos adimensionales (arco entre radio), el resultado es el espacio recorrido en unidades de longitud elegidas para expresar el radio.

Velocidad angular y velocidad tangencial[editar]

  • Velocidad angular es la variación del arco angular o posición angular respecto al tiempo. Es representada con la letra \omega\, (omega minúscula) y viene definida como:
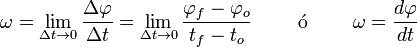
\omega = \lim_{\Delta t\to 0}\frac{\Delta \varphi}{\Delta t} = \lim_{\Delta t\to 0}\frac{\varphi_f - \varphi_o}{t_f - t_o} \qquad \mbox{ ó } \qquad \omega = \frac{d \varphi}{d t}
Siendo la segunda ecuación la de la velocidad angular instantánea (derivada de la posición angular con respecto del tiempo).
  • Velocidad tangencial de la partícula es la velocidad del objeto en un instante de tiempo (magnitud vectorial con módulo, dirección y sentido determinados en ese instante estudiado). Puede calcularse a partir de la velocidad angular. Si  v_t es el módulo la velocidad tangencial a lo largo de la trayectoria circular de radioR, se tiene que:
 v_t = \omega\,R

Aceleración angular y tangencial[editar]

La aceleración angular es la variación de la velocidad angular por unidad de tiempo y se representa con la letra: \alpha\, y se la calcula:
 \alpha = \frac{d \omega }{d t}
Si at es la aceleración tangencial, a lo largo de la circunferencia de radio R, se tiene que:
 a_t = R \, \alpha \;

Período y frecuencia[editar]

El período indica el tiempo que tarda un móvil en dar una vuelta a la circunferencia que recorre. Se define como:
T=\frac{2\pi}{\omega}
La frecuencia es la inversa del periodo, es decir, las vueltas que da un móvil por unidad de tiempo. Se mide en hercios o s-1
f=\frac{1}{T}=\frac{\omega}{2\pi}

Fuerza centrípeta

Fuerza centrípeta

Fuerza centrípeta en unmovimiento circular.
Se llama fuerza centrípeta a la fuerza, o al componente de la fuerza que actúa sobre un objeto en movimiento sobre una trayectoria curvilínea, y que está dirigida hacia el centro de curvatura de la trayectoria.
El término «centrípeta» proviene de las palabras latinas centrum, «centro» y petere, «dirigirse hacia», y puede ser obtenida a partir de las leyes de Newton. La fuerza centrípeta siempre actúa en forma perpendicular a la dirección del movimiento del cuerpo sobre el cual se aplica. En el caso de un objeto que se mueve en trayectoria circular con velocidad cambiante, la fuerza neta sobre el cuerpo puede ser descompuesta en un componente perpendicular que cambia la dirección del movimiento y uno tangencial, paralelo a la velocidad, que modifica el módulo de la velocidad.
La fuerza centrípeta no debe ser confundida con la fuerza centrífuga, tal como se explica en la sección Malentendidos comunes.

Fuerza centrípeta en mecánica newtoniana[editar]

Los objetos con movimiento rectilíneo uniforme tienen una velocidad constante; pero un objeto que se mueva sobre una trayectoria circular con rapidez constante experimenta continuamente un cambio en la dirección de su movimiento, esto es, en la dirección de la velocidad. Puesto que la velocidad cambia, existe una aceleración. La magnitud de este cambio de dirección de la velocidad por unidad de tiempo es la aceleración centrípeta, representada por un vector dirigido hacia el centro de la circunferencia dado por
 
\mathbf{a} = 
-\frac{v^2}{r} \left (\frac{\mathbf{r}}{r}\right ) = 
-\frac{v^2}{r}\hat{\mathbf u}_r = 
- \omega^2 \mathbf{r}
Donde:
 \mathbf{a} \, es la aceleración centrípeta.
 v \, es el módulo de la velocidad.
 r \, es el radio de la trayectoria circular (en general, el radio de curvatura).
 \mathbf{r} \, el vector de posición.
 \mathbf{u}_r \, el versor radial.
 \omega \, la velocidad angular.
Según la segunda ley de Newton, para que se produzca una aceleración debe actuar una fuerza en la dirección de esa aceleración. Así, si consideramos una partícula de masa m\, en movimiento circular uniforme, estará sometida a una fuerza centrípeta dada por:
  
\mathbf{F} = 
- \frac{m v^2}{r}\hat{\mathbf u}_r = - m \omega^2 \mathbf{r}

Ejemplo[editar]

Supongamos que atamos una pelota con una cuerda y la hacemos girar en círculo a velocidad angular constante. La pelota se mueve en una trayectoria circular porque la cuerda ejerce sobre ella una fuerza centrípeta.
Otro ejemplo se puede ver en Modelo de Tiovivo, donde un programa realizado en Lenguaje Java permite parametrizar algunas de las variables que intervienen utilizando un carrusel.

Malentendidos comunes[editar]

En algunos textos docentes introductorios es frecuente encontrar cierta confusión entre los términos "fuerza centrípeta" y "fuerza centrífuga". La fuerza centrífugaes una fuerza ficticia que "aparece" para un observador que usa un marco de referencia en rotación para describir el movimiento. En cambio, un observador en un marco de referencia inercial no percibe ninguna fuerza centrífuga, mientras que sí ve una fuerza real llamada fuerza centrípeta que es la que obliga a un móvil a curvar su trayectoria en la dirección de dicha fuerza. El problema reside en que en un sistema de referencia en rotación la fuerza centrífuga (ficticia) intuida por un observador en reposo en dicho referencial coincide en magnitud –pero en sentido contrario– con la fuerza centrípeta (real) necesaria para mantener un cuerpo en reposo en tal sistema de referencia en rotación.
Tampoco la fuerza centrípeta debe confundirse con la denominada fuerza central. La fuerza central es una fuerza real que actúa sobre un cuerpo y que cumple con dos condiciones:
  1. su magnitud depende sólo de la distancia del cuerpo a un punto que se denomina centro de fuerzas y
  2. su línea de acción pasa por el citado centro de fuerzas.
Ejemplos de fuerzas centrales son la fuerza gravitatoria y la fuerza electrostática. Frecuentemente, la fuerza centrípeta es una fuerza central. Una excepción ocurre cuando el centro de masas no coincide con el centro geométrico del objeto sobre el cual actúan las fuerzas, con lo que hay que poner especial énfasis sobre la dirección de la fuerza centrípeta y los puntos donde actúa. Un ejemplo claro de éste fenómeno ocurre con la dinámica de un cilindro inhomogéneo que rueda sobre un plano inclinado hasta despegarse del mismo1 .

Deducción de la aceleración centrípeta[editar]

Demostración geométrica[editar]

Figura 1: Los vectores de posición y velocidad se mueven de forma circular.
Podemos deducir la expresión de la aceleración centrípeta con argumentos geométricos recurriendo a la figura anexa. La circunferencia situada a la izquierda muestra una partícula que se desplaza en una trayectoria circular con velocidad constante en cuatro instantes diferentes. El vector posición se denota con \mathbf{R} y su velocidad tangencial es \mathbf{v}.
Puesto que la velocidad es siempre tangente a la trayectoria, el vector \mathbf{v} siempre es perpendicular al vector de posición. Como el extremo del vector \mathbf{R} se mueve describiendo una circunferencia de radio R\,, el extremo del vector \mathbf{v} lo hace de modo análogo. La circunferencia a la derecha muestra la forma en que cambia la velocidad con el tiempo. Dicha circunferencia representa la hodógrafa del movimiento.
El cambio de la velocidad en el tiempo es la aceleración, y dado que la velocidad cambia de manera similar a como lo hace el vector de posición, la aceleración en cada instante también es perpendicular a la velocidad en ese instante, por lo que podemos dibujarlas como vectores \mathbf{a} tangentes a la circunferencia.
Ya que los vectores de posición y velocidad giran conjuntamente, el período T (tiempo empleado en una vuelta completa) será el mismo en ambos casos.
Para el periodo de la partícula en la trayectoria circular tenemos
T = \frac{2\pi R}{v}
y, por analogía, con la hodógrafa de la derecha tenemos
T = \frac{2\pi v}{a}
Igualando ambas ecuaciones, y despejando a obtenemos.
a = \frac{v^{2}}{R}
Comparando la trayectoria (izquierda) con su hodógrafa (derecha), se deduce que la aceleración apunta hacia el centro de la circunferencia, en forma opuesta al vector \mathbf{R}\,. Esto lo podemos hacer regresando cada uno de los vectores \mathbf v a su posición original en el círculo de la izquierda. Si junto con ellos nos llevamos los vectores \mathbf a, se podrá notar el hecho de que estos últimos efectivamente apuntan hacia el centro.

Deducción usando el cálculo[editar]

Circular motion.svg
Otro método para deducir la ecuación de la aceleración centrípeta consiste en expresar la ecuación de la trayectoria circular en ecuaciones paramétricas:
\mathbf r = \begin{cases}
x = R\cos\theta = R\cos\omega t\\
y = R\sin\theta = R\sin\omega t\\
\end{cases}
donde
\omega\, es la velocidad angular
t\, es el tiempo
y derivar dos veces sucesivas con respecto del tiempo
\mathbf v = \begin{cases}
\dot x = -\omega R\sin\omega t\\
\dot y =  \omega R\cos\omega t\\
\end{cases}
\mathbf a = \begin{cases}
\ddot x = -\omega^2 R\cos\omega t\\
\ddot y = -\omega^2 R\sin\omega t\\
\end{cases}
de modo que

\mathbf a = -\omega^2 \mathbf r
que pone de manifiesto que la aceleración está dirigida hacia el centro de la trayectoría circular y que su módulo viene dado por:

a = -\omega^2 R = \frac{v^2}{R}

Fuerza centrípeta en mecánica relativista[editar]

En mecánica relativista el cociente entre la fuerza centrípeta y la aceleración centrípeta, es diferente del cociente entre la fuerza tangencial y la aceleración tangencial. Esto introduce una diferencia fundamental con el caso newtoniano: la aceleración y la fuerza relativistas no son vectores necesariamente paralelos:
\mathbf{F} = \frac{d}{dt}\left( \frac{m\mathbf{v}}{\sqrt{1-\frac{v^2}{c^2}}}\right) =
\frac{m\mathbf{v}}{\left[1-\frac{v^2}{c^2}\right]^{3/2}} \left( \frac{\mathbf{v}}{c^2}\cdot \mathbf{a} \right) + \frac{m\mathbf{a}}{\sqrt{1-\frac{v^2}{c^2}}}
De la relación anterior, se deduce que la fuerza y la aceleración sólo son paralelas en dos casos:
\mathbf{a}\cdot\mathbf{v} = 0, \qquad
\mathbf{a}\cdot\mathbf{v} = \|\mathbf{a}\| \|\mathbf{v}\|
El primer caso se da cuando la aceleración y la velocidad son perpendiculares, cosa que sucede por ejemplo el movimiento circular uniforme. El segundo caso se da en un movimiento rectilíneo. En cualquier otro tipo de movimiento en general la fuerza y la aceleración no serán permanentemente paralelas.

Véase también[editar]